静力学
重力
重力 G = mg , 始终竖直向下. 对于同一地点, g 为一常量, 但在不同的位置其数值与高度(可以假想越靠近太空, 重力越小)与纬度(越靠近两极地区, 万有引力提供向心力的分量就越小, 提供重力的分量就越大, 而非地球半径的不同(事实上, 地球半径在赤道处最大, 两极处最小, 恰好相反))有关, 但这涉及万有引力相关知识, 这里不深入展开. 高度越高, g 越小; 纬度越大, g 越大. 这里对于纬度与 g 的关系, 为大家提供一种方便的记忆方式, 即越靠近两极地区, 天气越冷, 故人穿的衣服越厚, 则人受重力增加.
对于规则物体, 其重心(质心)在几何中心; 对于不规则图形, 可以使用悬挂法得到其重心. 注意, 重心不总是在物体有质量的部位, 如一个装有少量水的漏斗, 随着液面逐渐下降, 重心会先下降后上升(一般来说, 在高中阶段, 几乎不会遇见突变的情况, 故后续的一种解题套路为, 只需分析某几个特殊状态, 即可认为在不含特殊状态的过程中连续变化), 在过程中有许多时候重心在中空部位.
弹力
很多常见的力都属于弹力(F_N), 如支持力, (绳子)拉力等. 弹力的产生是由于产生形变的物体由于想要恢复原来的状态, 会对所接触的物体产生力的作用, 即弹力. 实际上, 很多看似较硬的物体也会有微小形变, 难以被肉眼看见, 但产生弹力.
对于一个处于静止或匀速运动(即处于平衡状态)的物体, 若其受向左的力, 则必受向右的力; 若其受向上的力, 则必受向下的力, 这是最基础的平衡思想.
对于接触面来说, 弹力垂直于接触面指向受力物体(对于无法找到接触面的, 考虑做切线, 垂直与切线方向为弹力方向); 对于绳来说, 弹力总是沿绳收缩方向. 对于活杆(即铰接, 杆可以自由转动), 受力一定沿杆向外或向内, 具体方向通过平衡的思想判断; 对于死杆(固定, 不可转动), 弹力方向任意, 可沿杆或不沿杆, 需要根据受力平衡进行判断.
弹簧弹力会在后续进行介绍. 注意, 有一类题目, 物体可能与接触面接触, 或挂在绳上, 但接触面与绳并不给予物体弹力, 因为一旦出现弹力则受力不平衡. 如图, 除给出弹力以外不受其他弹力(重力在部分图中省略).
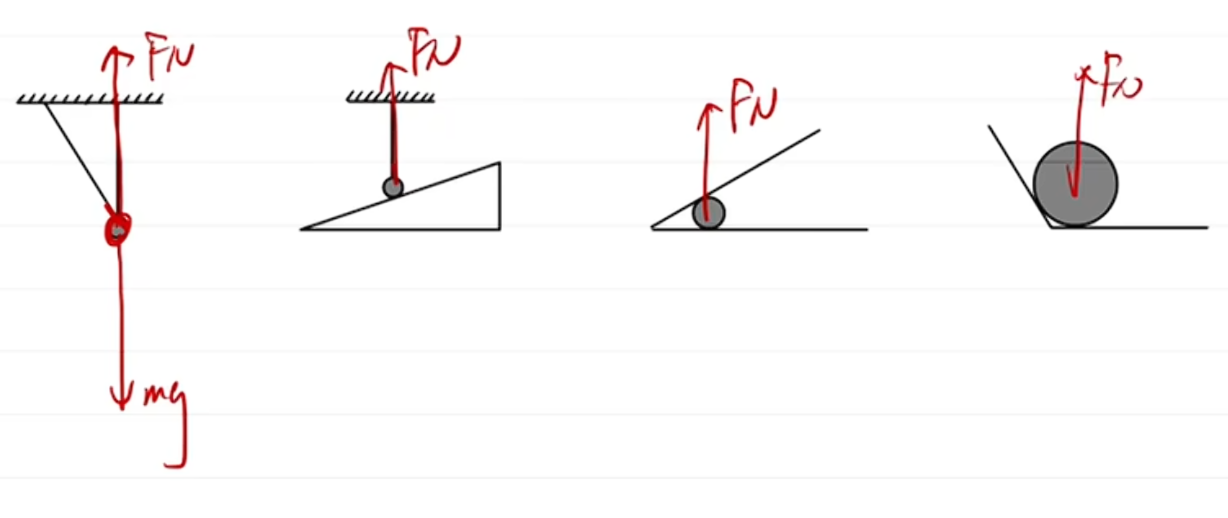
实际上, 也可通过分析撤掉可能不提供弹力的接触面或绳后的运动趋势来判断其是否真正不提供弹力, 若撤掉后物体会出现运动或速度改变的趋势, 则说明其提供弹力, 反之则不提供弹力.
摩擦力
若两个物体不共速(速度不同), 则称这两个物体相对运动. 两个接触的物体, 当它们发生相对运动(对应滑动摩擦力)或具有相对运动的趋势(对应静摩擦力, 此时仍然相对静止)时, 就会产生阻碍相对运动的力, 即摩擦力.
产生摩擦力需要四个条件, 分别为, 两物体接触(弹力是摩擦力的前提, 不接触就不会有弹力, 则不受摩擦力); 相对运动或具有相对运动的趋势; 有垂直与摩擦力的弹力存在(挤压); 粗糙(不是绝对光滑).
静摩擦力有最大值, 达到最大静摩擦力后, 继续增加外力, 两物体会发生相对运动, 静摩擦力变为滑动摩擦力, 滑动摩擦力不会改变. 在高中阶段, 我们认为最大静摩擦力等于滑动摩擦力. 实际上, 最大静摩擦力会略大于滑动摩擦力, 但一般不予考虑.
由于摩擦力为阻碍相对运动的力, 故其应令两物体趋于共速. 且摩擦力一定平行与接触面, 垂直于接触面给予物体的弹力, 由此可以判断摩擦力的方向. 特别地, 静摩擦力可通过受力分析, 利用平衡的思想得到其方向与大小.
根据牛顿第三定律, 一对滑动摩擦力一定等大, 反向.
若我们一时间不能确定某力的方向, 且其确定只有两种相反的方向, 不妨先做出假设, 然后分析是否存在矛盾, 如受力不平衡, 或求解出其大小为负值, 则证明方向画反了, 否则方向正确.
静摩擦力无对应表达式, 只能通过受力分析得出, 但一定小于最大静摩擦力(f_{\max} = \mu F_N), 否则将变为滑动摩擦力并且不会再增大. 滑动摩擦力可以通过 f = \mu F_N 计算得到, 其中 \mu 为滑动摩擦因数(摩擦系数), F_N 为弹力大小. 对于绝对光滑的接触面, \mu = 0 ; 在现实中所有物体都有摩擦系数, 且接触面越粗糙, 摩擦系数就越大, 反正同理.
受力分析
受力分析的一般顺序为:
- 外力;
- 重力;
- 弹力;
- 摩擦力;
- 其他力.
在画力时, 请将力的全部平移(矢量均可任意平移), 使其起点位于重心. 最后还需要标注力的名称(和大小), 且需要通过下角标进行区分. 注意, 除非题目特殊注明, 否则默认所有接触面粗糙.
受力分析的目标一般为物体, 有时也可能需要对绳子的交点进行分析, 如图.
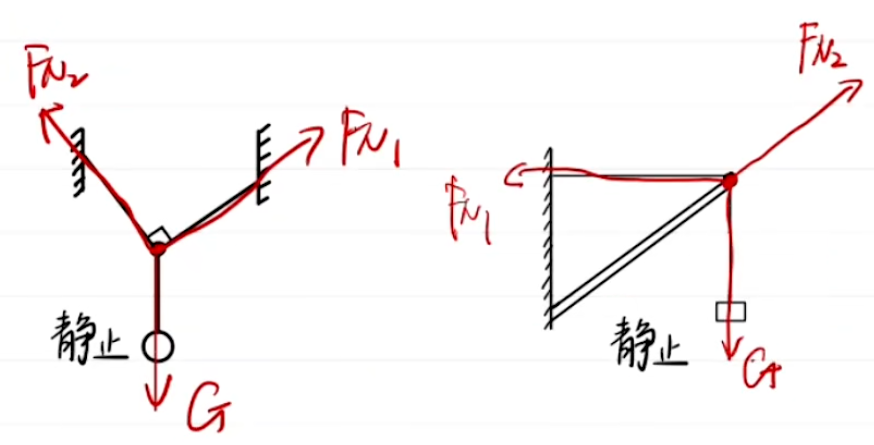
若想要对力进行定量分析, 在受力分析后, 需要进行正交分解(也可采用力的合成思想, 但正交分解更普适). 正交分解的过程为, 首先建立平面直角坐标系, 然后将不在坐标轴上的力分解到坐标轴上(从力的终点向坐标轴引垂线), 随后可根据两垂直坐标轴上的力分别平衡, 或使用牛顿第二定律, 得到定量关系.
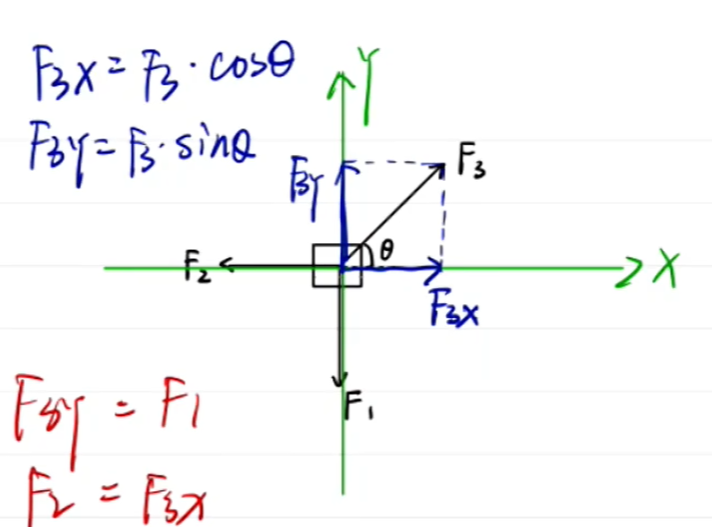
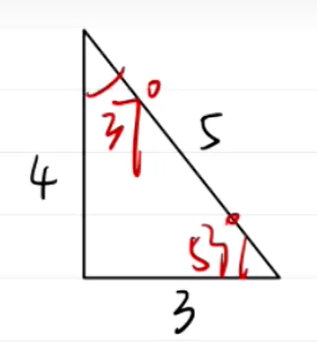
注意, 上图中的角度只是近似值, 但在高中物理中一般可以直接认为相等.
进行正交分解, 需要建立平面直角坐标系. 建系的一般原则有:
- 使目标物理量(力, 位移, 速度, 加速度等矢量)的方向位于坐标轴上;
- 使加速度的方向位于坐标轴上;
- 使尽可能多的力位于坐标轴上.
这三条规则优先级递减, 但有时也可不遵循, 在熟练掌握后可以通过做题习得. 注意, 建系不一定水平与竖直建系, 如在斜面上, 我们也可沿斜面建系, 但需优先满足加速度以及目标物理量方向的限制.
正交分解实际上利用了矢量分解的思想, 遵循平行四边形法则与三角形法则(矢量均适用). 当然, 你也可以通过利用以上法则对力进行合成或其他形式的分解, 以方便做题.
实际上, 若物体不平衡, 但其某个方向(垂直于加速度的方向)仍然平衡, 可以列出受力的等式.
物体在一倾斜角为 \theta 的粗糙斜面上, 根据受力分析可知, 若 \mu mg \cos \theta \ge mg \sin \theta , 即 f_{\max} \ge G_x , 则物体不会滑动, 否则物体会沿斜面自发向下滑动. 根据推导, 可以得到当且仅当 \mu \ge \tan \theta 时, 物体不会滑动. 故只需比较 \mu 与 \tan \theta 即可.
若在此斜面上, 对物体施加一外力 F (方向均同理, 此处以沿斜面向上为例), 则 F 的最大值与最小值一定在以下两种受力时取到(其中 f 为最大静摩擦力):
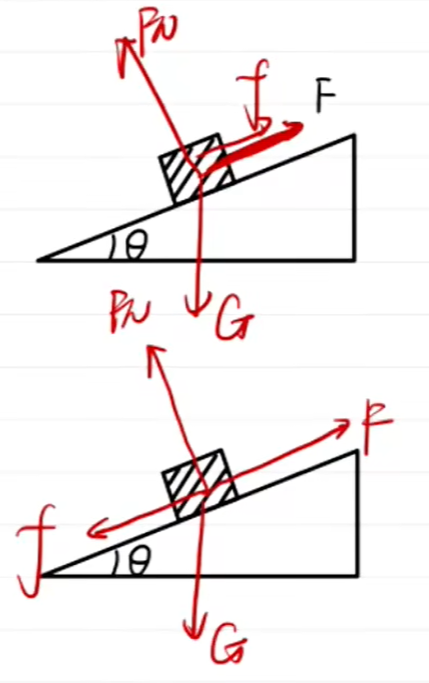
可以发现, 最值的取得与摩擦力方向及大小息息相关. 很多求最值的题目均为受最大静摩擦力的限制而得到.
弹簧专题
首先明确, 在高中阶段, 绳, 杆与弹簧, 若不作特殊说明, 则均为轻质, 即不计质量.
弹簧发生形变, 因其两端受力. 若弹簧稳定在一个伸长或缩短的状态时, 其两端所受力等大, 反向. 研究弹簧弹力, 可以借助对物体所受弹力进行分析. 在分析过程中, 要先从受力简单的物体入手; 或考虑使用整体法进行分析.
弹簧伸长, 则会提供一向内收缩的力; 反正弹簧缩短, 则会提供一向外伸的力. 但在实际分析中, 我们一般先通过弹力方向, 来判断弹簧的伸长或压缩.
对于弹簧弹力, 在未知方向时不妨进行假设, 若分析出矛盾(如无法平衡)则证明方向画反了, 否则方向正确.
胡克定律提出, F_N = k\Delta x , 其中 k 为劲度系数(弹性系数), \Delta x 为弹簧形变量, 即 x - x_0 , x 为当前弹簧长度, x_0 为弹簧原长. 当弹簧不受力时, 其处于原长.
易知 \Delta F = k\Delta x , 其中 \Delta x 在这里指弹簧长度变化的量, 而非形变量. 形变量这个术语只用于描述弹簧长度相对于原长的变化, 不能描述弹簧初末状态长度的变化量.
弹簧有一定的弹性限度, 超过此限度, 弹簧弹性会逐渐丧失.
在有多个弹簧的题目中, 有一类题目存在一定的结论. 如图, 我们分别称为弹簧的串联与并联.

弹簧串并联的结论恰好与电阻的串并联结论相反, 即我们可以把串联的弹簧等效为一个劲度系数为 k_{串} = \frac{k_1k_2}{k_1 + k_2} 的弹簧(实际上这是二元形态, 更一般地, \frac{1}{k_{串}} = \frac{1}{k_1} + \frac{1}{k_2} + \dots ). 而对于并联的弹簧, 可以等效为劲度系数为 k_{并} = k_1 + k_2 + \dots .
以上结论, 对于串联, 受力分析可知绳以及两弹簧所受拉力均相等为 F , 故物块移动的距离为 \Delta x = \frac{F}{k_1} + \frac{F}{k_2} = \frac{F}{k_{串}} . 对于并联, 弹簧形变量总是相同, 故总有 F = k_1\Delta x + k_2\Delta x = k_{并}\Delta x. 对于同时存在更多弹簧的情况, 同理可得.
实际上只要形变量相同, 均可认为是并联, 如图也为并联.
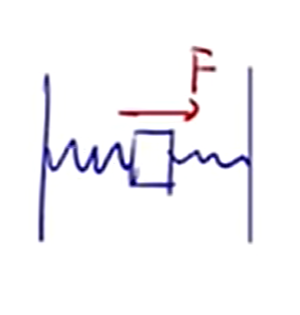
注意, 弹簧串联时两弹簧之间不能有物体, 只可为轻绳或轻杆, 或两弹簧直接相连.
判断物体的移动与哪些弹簧有关, 只需要从物体开始, 一直看到固定点(没有发生位移的点, 也可称为顶端), 途径的弹簧均对物体位移有关, 将有关弹簧的形变量相加即可得到物体的位移, 如图.
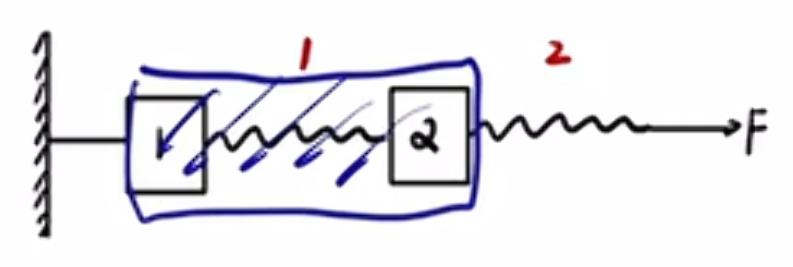
显然 1 物体不会移动(因为绳子不可伸长), 对于 2 物体的分析, 不妨将 1 物体, 1 号弹簧与 2 物体看为一整体, 那么显然 2 物体的位移与 2 号弹簧无关. 这也符合上述我们提供的结论, 即对于 1 物体, 其至固定点的路径中无弹簧, 故不发生位移; 对于 2 物体, 其至固定点的路径中有 1 号弹簧, 故其位移与 1 号弹簧的形变量相等.
合力与分力
对于两大小已知, 方向未知的力, 其合力的取值范围为 [F_1 - F_2, F_1 + F_2] , 当且仅当两力反向时取得最小值, 同向时取得最大值. 而对于多于两个力的情况, 以三个力为例( F_1 < F_2 < F_3 ), 最大值显然为 F_1 + F_2 + F_3 , 但是最小值存在陷阱. 当三个力可以组成三角形或线段时, 它们首尾相接, 合力最小为 0 , 因为合力的大小不可能小于 0 ; 若不能组成三角形或线段, 即 F_1 + F_2 > F_3 时, 最小值为 F_3 - F_2 - F_1 . 当然, 你也可以先求出 F_1 与 F_2 的合力范围 [F_2 - F_1, F_1 + F_2] , 然后看 F_3 是否在此范围内, 若在则 F_1 与 F_2 必然可以合成一个与 F_3 方向等大的力, 使得总合力为 0 ; 若不在则为 F_3 - F_1 - F_2 , 即尽可能抵消最大的力的贡献.
同理, 可以类推至更多力的情况. 最大值显然仍为 F_1 + F_2 + F_3 + \dots , 最小值可以同理, 考察最大力 F_{\max} 是否在其余力的范围内, 即可分析出最小值; 而其余力的范围仍然可以通过此方法递归得到, 且必然最终可以在仅剩两力时终止递归.
实际上, 合力为零则代表物体平衡.
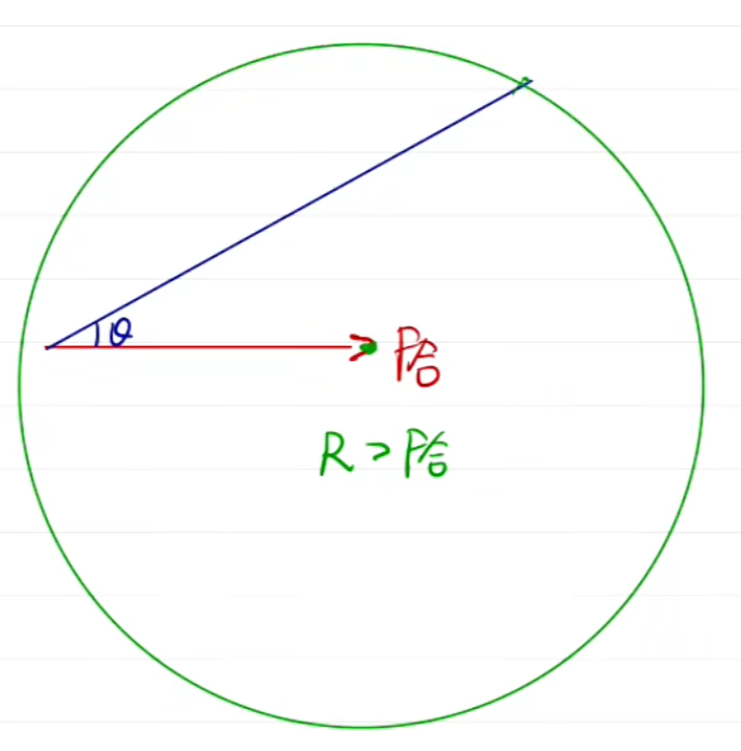
对于已知方向与大小力的分解, 题目无非给出力的大小或方向. 大小确定对应着力的终点在一个圆上运动; 而方向确定对应着力的终点在一条射线上运动. 有以下几种情况:
- 两分力方向已知, 大小未知. 此时分解的方式唯一. 比较显然.
- 两个分力大小已知, 方向未知. 此时不妨在合力起点与终点分别做圆, 根据数学关系可以得到分解方式的个数(无非 0 或 1 或 2 种, 分别对应两圆相离, 相切, 相交).
- 已知一分力的大小与方向. 此时分解的方式唯一. 比较显然.
- 一分力大小已知, 方向未知, 另一分力大小未知, 方向已知. 此时不妨在合力起点做射线, 终点做圆, 根据数学关系, 若圆的半径小于终点到射线的距离, 则此时无交点, 即无解; 若圆的半径等于终点到射线的距离, 则此时射线与圆相切, 有唯一解, 且两分力垂直; 若圆的半径大于终点到射线的距离, 且圆的半径小于合力大小(即已知大小的力的大小小于合力大小), 则此时有两个解; 若进一步扩大圆的大小, 已知大小的力的大小大于合力大小, 此时由于射线只在单向无限延伸, 故圆与射线仅一交点, 故有唯一解, 如下图.
动态平衡
动态平衡, 即力会发生大小或方向的变化, 但物体始终保持平衡, 故所有力可以构成一个闭合的多边形. 题目可能会要求力的最值, 或力的变化趋势, 按解法大致可以分为以下几类:
-
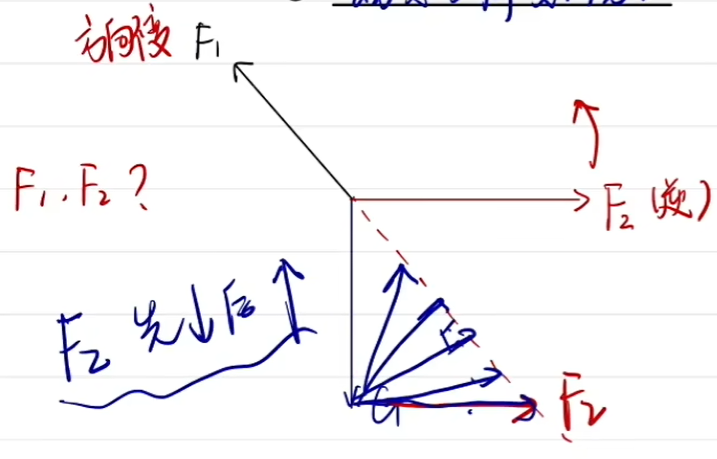
动态三角形, 受三个力, 且只有一个力方向在变. 一般来说, 此类题目中三个力, 一个大小与方向均改变, 一个方向不变大小可变, 一个方向与大小均不变. 此时反向延长方向方向不变的力, 平移转动的力使得三力构成闭合的三角形, 此时动态分析, 箭头的长度变化即代表了力的变化大小. 要注意, 在动态分析时, 若有大小与方向均不变的力(如重力), 请不要使其对应的边长发生变化, 故一般来说, 我们不选择反向延长或平移这类力, 即不要对其进行处理.
-
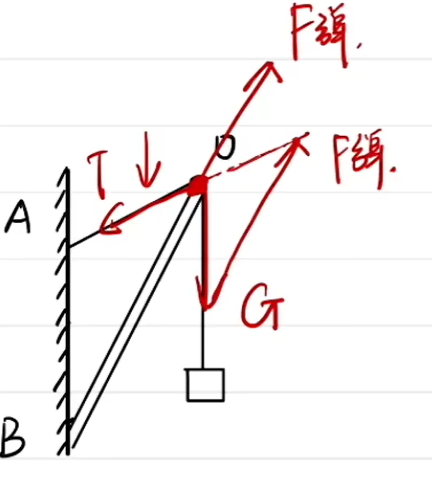
相似三角形, 当受三个力, 且有两个力方向在变时考虑, 如果一时间你不会继续分析, 着手寻找相似三角形也是合理的操作. 实际上, 以下介绍的很多题型属于相似三角形的特殊情况. 一般相似三角形的题目中均含有绳子. 所以首先我们反向延长绳子的力(若无绳子可以考虑接触面的支持力, 因为这些力有较明显的几何关系), 竖直向下另一力(同样地, 重力等不变的力不能移动), 如此就可找到相似三角形(若找不到, 一般为有几何条件被忽略, 如圆, 则反向延长支持力, 即连接研究对象与圆心, 即可找到), 力大小的变化与几何上的变化一致, 且比例为相似比. 借助相似比可以进行计算.
-
等腰三角形, 在定滑轮等一根绳拐弯时考虑, 等腰的原因是绳两侧受力相等. 实际上, 当你遇见滑轮, 或近似滑轮的装置(如晾衣杆)时, 就可以考虑使用等腰三角形. 滑轮两侧绳的拉力一定大小相等. 若绳两端端点均固定在一固定的物体上, 则将此类题目称为定长; 若绳一端固定, 一端接在可以自由移动的物体上, 则将此类题目称为定力. 不论怎样, 绳子拉力总是与绳子夹角有关, 满足 F = \frac{G}{2\cos\theta} , 如图.
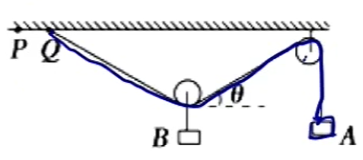
对于定长类题目, 题目可能会使一端点移动, 则此时若水平移动, 则绳子夹角会对应变化, 但竖直移动绳子夹角总是不变(根据推导可以得到 \sin\theta = \frac{d}{L} , 只要两固定端点 d 与绳长 L 不变, 则夹角不变).
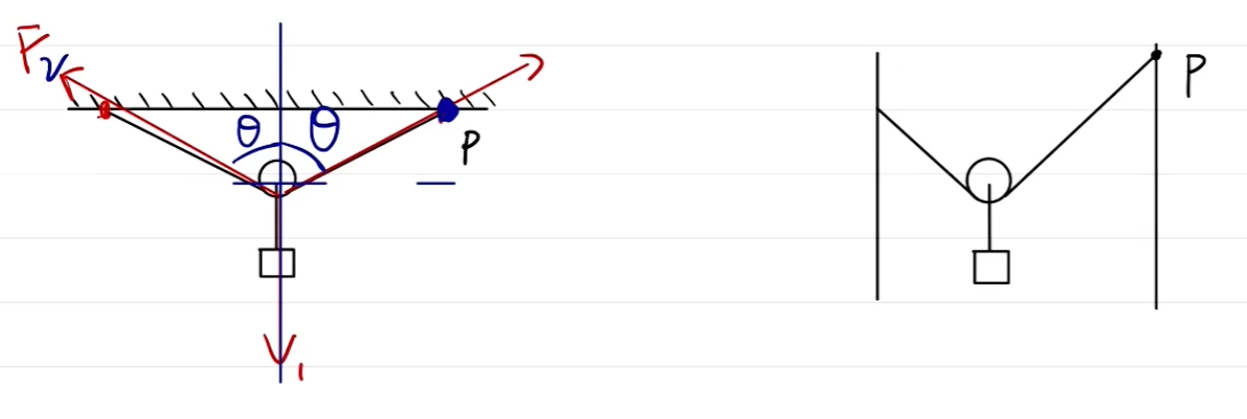
对于定力类题目, 绳子拉力总等于其固定在的可自由移动的物体的重力(拉绳子的外力), 则 G_0 = F = \frac{G}{2\cos\theta} , 若绳拉力不变, 则夹角不变, 如图.
-
直角三角形, 一般在物体只受 G, f, F_N 时考虑(或有两个力始终垂直时使用), 因为 f 总是与 F_N 垂直. 实际上此类题目属于特殊的相似三角形. 解决直角三角形, 可以通过画圆或直接列式解决. 实际上若夹角不是直角时也能使用.
- 正弦定理/拉密定理, 较罕见, 详见讲解部分.
- 四力动态三角形, 将 f 与 F_N 这种一对方向确定, 大小有比例关系的力合成为一个方向不变的力进行分析(对于 f 与 F_N, 所合成的力称为全反力). 显然分析得出的全反力如何变化, f 与 F_N 就等比例变化.
- 多物体三角形, 当出现多物体时考虑, 有整体法与隔离法. 这里建议使用整体法, 即将多个物体看做一个整体, 忽略内力进行分析. 否则使用隔离法, 就需要列表达式进行分析.
- 矢量圆法(辅助圆法), 在某些情况下, 不失成为上述方法的替代方法.